Podnośniki śrubowe Unimec w systemie podnoszenia ruchomego piętra
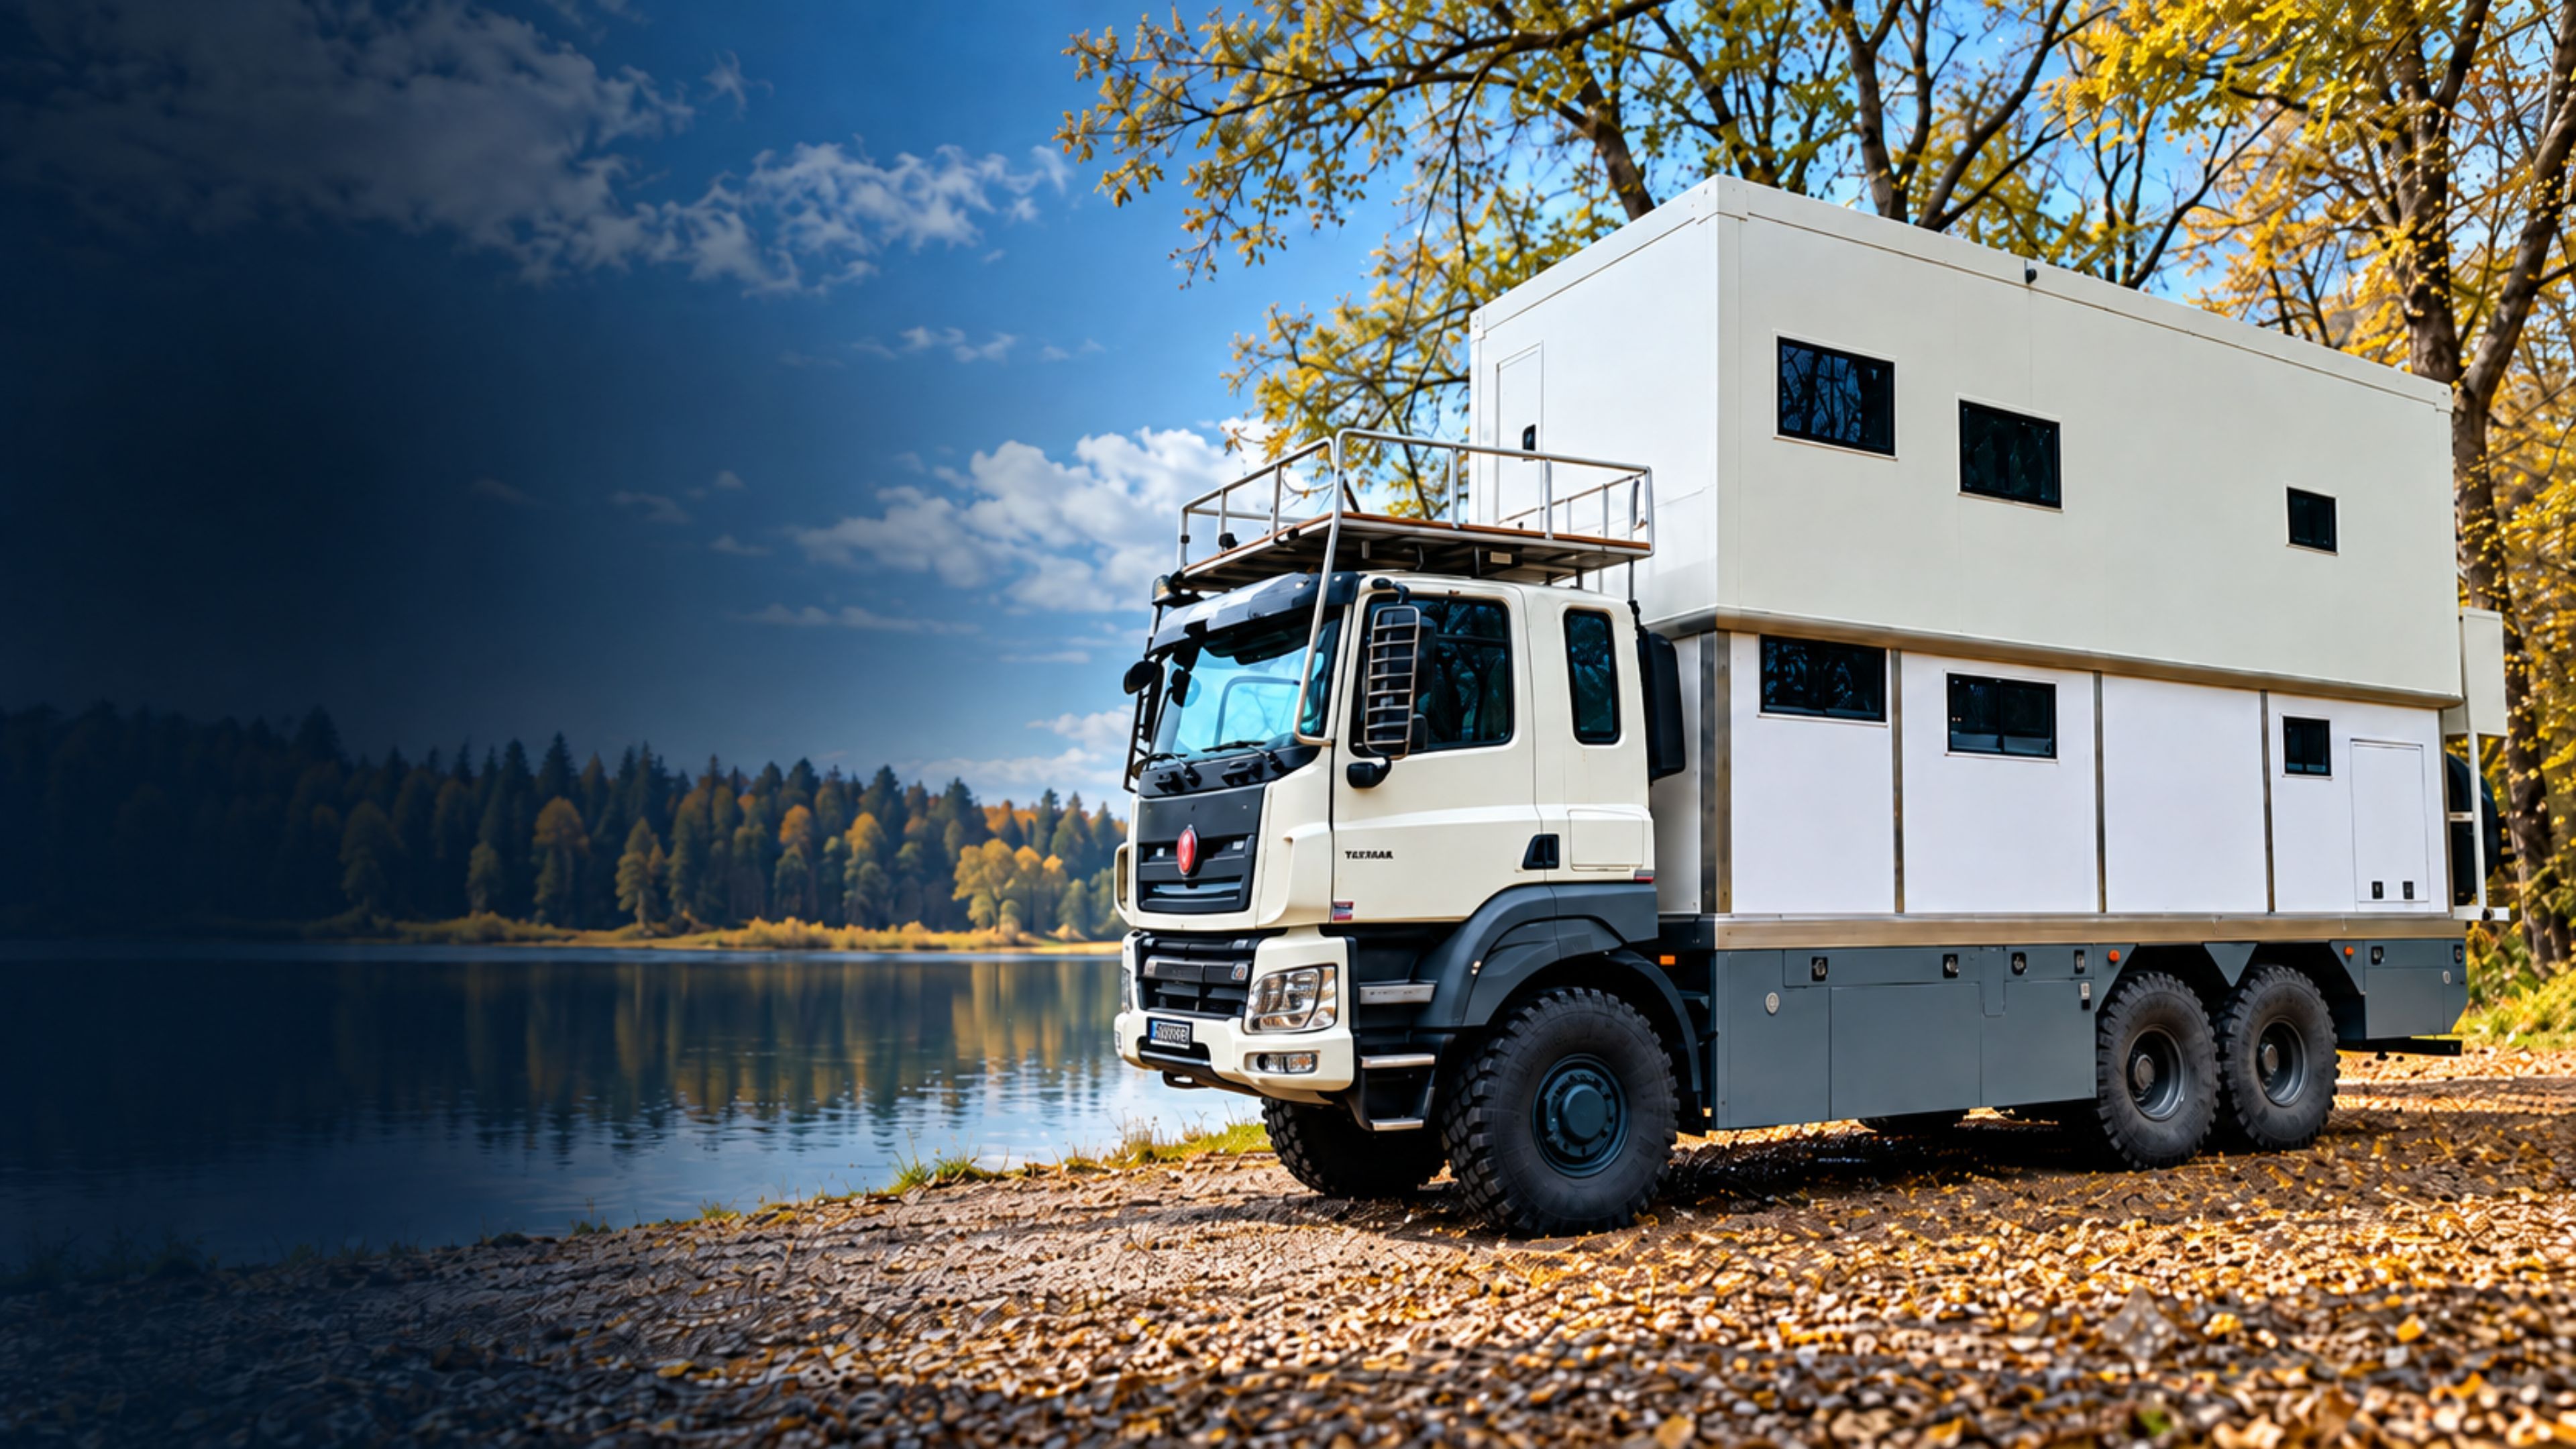
Jak zwiększyć przestrzeń użytkową zabudowy mobilnej, nie przekraczając jednocześnie dopuszczalnych gabarytów pojazdu podczas transportu? W przypadku nietypowej konstrukcji powstającej na podwoziu Tatra Phoenix 6x6 rozwiązaniem stało się ruchome górne piętro podnoszone za pomocą czterech mechanicznie zsynchronizowanych podnośników śrubowych Unimec.
Konstrukcja o masie około 2000-2500 kg musi być unoszona równomiernie w czterech punktach na wysokość do 1500 mm. Zastosowany układ zapewnia synchronizację ruchu, kontrolę położenia oraz zabezpieczenie przed opadnięciem również w przypadku zaniku zasilania.
Przedmiot realizacji
Projekt obejmował przygotowanie systemu podnoszenia i opuszczania górnej części dwupoziomowej zabudowy mobilnej zamontowanej na podwoziu Tatra Phoenix 6x6.
Założeniem konstrukcyjnym było pogodzenie dwóch wymagań. Podczas transportu pojazd musi zachować maksymalną wysokość 4 m, natomiast po dotarciu na miejsce jego przestrzeń użytkowa powinna zostać znacząco zwiększona. Umożliwia to podnoszone górne piętro.
Ruchoma część zabudowy waży około 2000-2500 kg, a wymagany zakres jej przemieszczenia wynosi 1500 mm. Podnoszenie odbywa się w czterech narożnikach konstrukcji, dlatego kluczowe było zapewnienie jednakowego ruchu wszystkich punktów.
Wymagania wdrożenia
W tej aplikacji odpowiedni udźwig był tylko jednym z warunków prawidłowego działania systemu. Ze względu na rozmiar i sztywność podnoszonego piętra szczególnego znaczenia nabrała synchronizacja wszystkich czterech punktów podparcia.
Nierównomierny wysuw poszczególnych podnośników mógłby prowadzić do powstawania naprężeń oraz przekoszenia konstrukcji.
Najważniejsze wymagania obejmowały:
- zakres podnoszenia 1500 mm,
- pracę z konstrukcją o masie 2000-2500 kg,
- synchronizację czterech punktów podnoszenia,
- zabezpieczenie przed niekontrolowanym opadnięciem,
- kontrolę położenia w całym zakresie ruchu,
- możliwość monitorowania zużycia elementów podnośników,
- sterowanie z panelu naściennego oraz zdalnie z pilota,
- dopasowanie układu do ograniczonej przestrzeni dostępnej w zabudowie.
Istotne było również wykorzystanie zasilania dostępnego bezpośrednio w pojeździe.
Nasze rozwiązanie
Podstawą systemu są cztery podnośniki śrubowe Unimec TP306 rozmieszczone w narożnikach zabudowy. Zostały one połączone mechanicznie w jeden układ, dzięki czemu wszystkie punkty podnoszenia pracują synchronicznie.
Podnośniki zastosowano w wykonaniu o skoku 1500 mm , przełożeniu 1:3 oraz udźwigu 25 kN .
Kompletny układ tworzą również:
- przekładnia kątowa Unimec MRS86,
- przekładnie kątowe Unimec RS86,
- silnik elektryczny ELK 3EL080M4_PC_K1-A,
- sprzęgła elastomerowe R+W EK2,
- wały sprzęgające R+W ZA.
Moment obrotowy generowany przez centralny napęd jest mechanicznie rozdzielany na cztery podnośniki umieszczone w narożnikach zabudowy. Sztywne połączenie elementów sprawia, że wszystkie punkty unoszenia tworzą jeden zsynchronizowany układ.
Efekty i korzyści
Zastosowane rozwiązanie umożliwia równomierne podnoszenie całego górnego poziomu zabudowy w czterech punktach, przy jednoczesnym zachowaniu kontroli nad położeniem konstrukcji.
Najważniejsze korzyści systemu to:
- bezpieczne podnoszenie i opuszczanie całego ruchomego piętra,
- ograniczenie ryzyka przekoszenia konstrukcji dzięki mechanicznej synchronizacji,
- możliwość zachowania wymaganej wysokości pojazdu podczas transportu,
- zwiększenie przestrzeni użytkowej po rozłożeniu zabudowy,
- brak konieczności stosowania rozbudowanego układu hydraulicznego,
- ograniczenie kosztów serwisowych oraz oszczędność miejsca,
- możliwość kontroli położenia i zużycia elementów systemu,
- wygodne sterowanie lokalne i zdalne.
W czasie jazdy konstrukcja pozostaje złożona i mieści się w wymaganych gabarytach transportowych. Po dotarciu na miejsce górna część zabudowy może zostać podniesiona, zwiększając dostępną przestrzeń użytkową.
Dlaczego zastosowano synchronizację mechaniczną?
Podnoszenie dużej i sztywnej konstrukcji wymaga zachowania jednakowej wysokości wszystkich punktów podparcia. Z tego względu zamiast niezależnego sterowania czterema podnośnikami zastosowano ich mechaniczne połączenie.
Napęd przekazywany jest jednocześnie do wszystkich punktów podnoszenia, dzięki czemu ruch podnośników pozostaje wzajemnie powiązany. Pozwala to ograniczyć ryzyko różnic w wysuwie i zapewnić równomierne przemieszczanie konstrukcji.
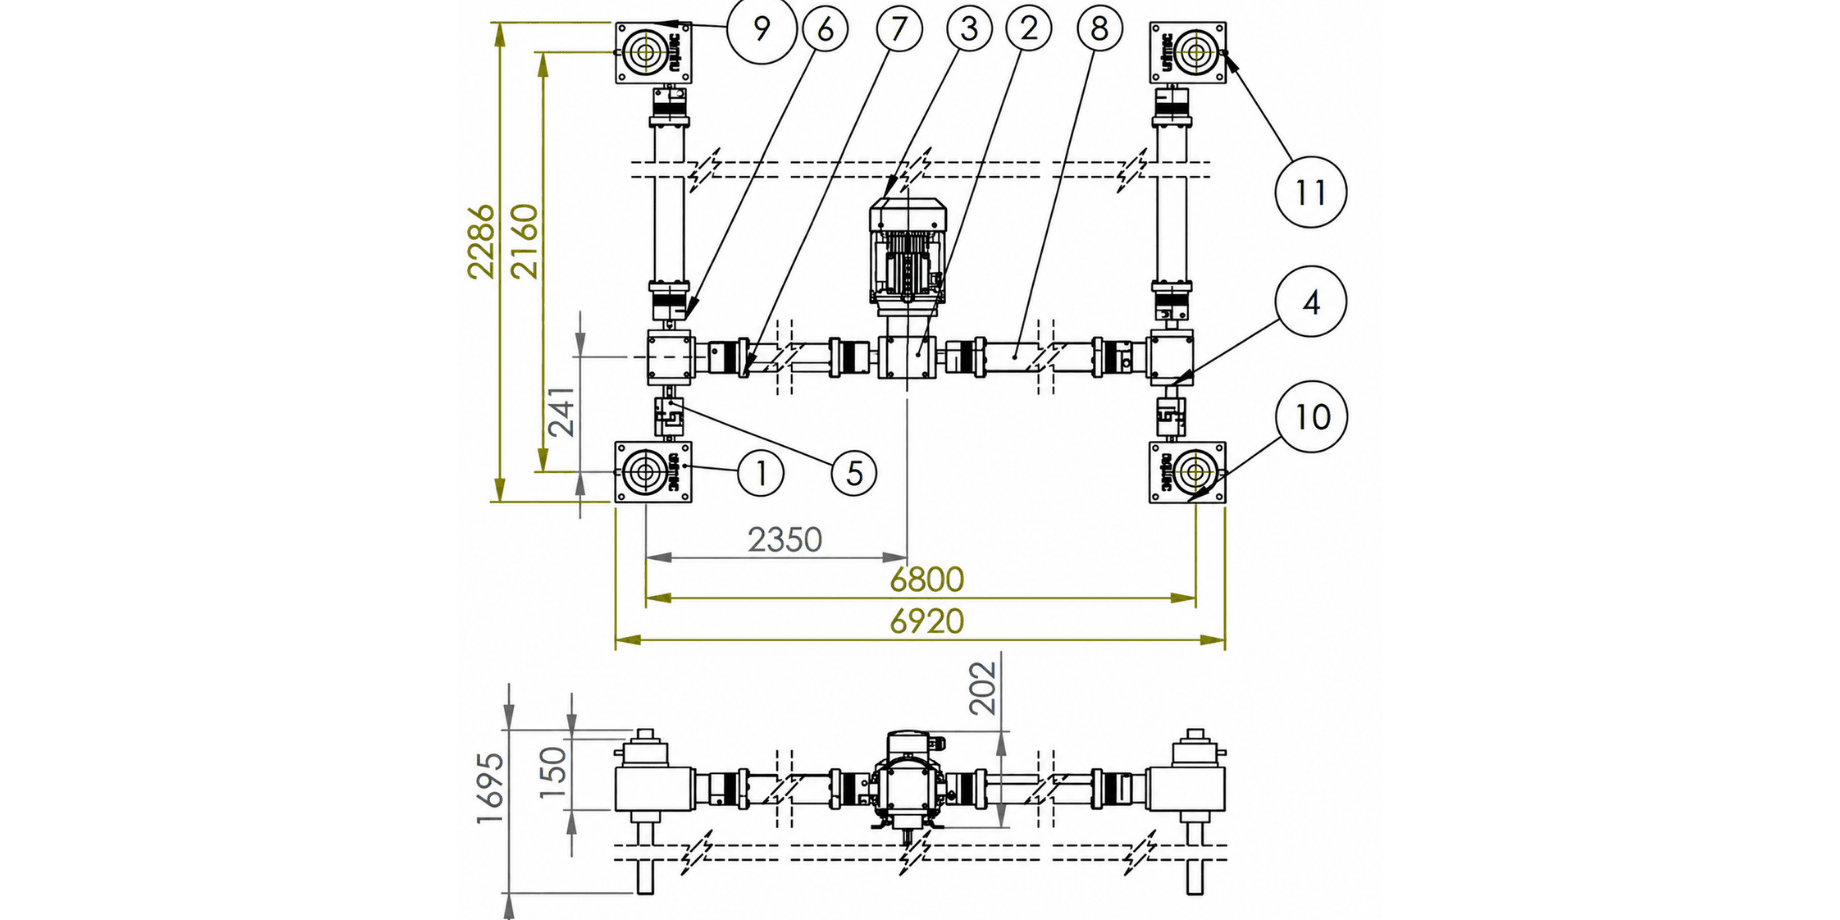
Rys.1 - Schemat systemu podnoszenia kontenera.
Podnośniki śrubowe zamiast hydrauliki
W projekcie zastosowano rozwiązanie elektromechaniczne oparte na podnośnikach śrubowych zamiast klasycznego systemu hydraulicznego. Takie podejście pozwoliło ograniczyć liczbę dodatkowych elementów instalacji, zmniejszyć zapotrzebowanie na miejsce oraz obniżyć koszty komponentów i późniejszego serwisu.
Istotną cechą zastosowanej śruby trapezowej jest także samohamowność . Oznacza to, że konstrukcja pozostaje zabezpieczona przed niekontrolowanym opadnięciem również w przypadku zaniku zasilania. Przy przemieszczaniu elementu ważącego kilka ton stanowi to ważny element bezpieczeństwa całego układu.
Kontrola położenia i bezpieczeństwo pracy
System wyposażono w rozwiązania umożliwiające kontrolę położenia ruchomego piętra oraz zabezpieczenie końcowych pozycji jego pracy. Położenie konstrukcji monitorowane jest za pomocą enkodera na silniku , natomiast mechaniczne wyłączniki krańcowe odpowiadają za zabezpieczenie skrajnych położeń.
Dodatkowo możliwa jest kontrola zużycia nakrętki CSU zastosowanej w podnośniku. Czujniki indukcyjne monitorują wielkość szczeliny i sygnalizują osiągnięcie wartości krytycznej. Sterowanie całym układem odbywa się z panelu naściennego lub za pomocą zdalnego pilota IREL.
Inne zastosowania systemu podnoszenia
Choć rozwiązanie zostało opracowane dla konkretnej zabudowy na podwoziu Tatra Phoenix 6x6, podobna koncepcja może znaleźć zastosowanie wszędzie tam, gdzie podczas transportu wymagane są ograniczone gabaryty, a po dotarciu na miejsce potrzebna jest większa przestrzeń użytkowa lub robocza.
Przykładowe zastosowania to:
- mobilne centra szkoleniowe,
- mobilne biura projektowe i inżynierskie,
- mobilne laboratoria techniczne,
- mobilne centra dowodzenia i zarządzania kryzysowego.
Pozwala to połączyć mobilność pojazdu z funkcjonalnością znacznie większego obiektu po jego rozłożeniu.
Rola BIBUS MENOS
W tej realizacji kluczowe znaczenie miał nie pojedynczy produkt, lecz właściwe zaprojektowanie współpracy wszystkich elementów systemu.
Konieczny był odpowiedni dobór podnośników śrubowych, przekładni, silnika oraz komponentów przeniesienia napędu, a następnie połączenie ich w układ zapewniający synchronizację czterech punktów podnoszenia.
Projekt musiał uwzględniać również kontrolę położenia ruchomej konstrukcji, zabezpieczenie jej skrajnych pozycji oraz monitoring zużycia elementów roboczych.
W efekcie powstał kompletny układ elektromechaniczny dostosowany do geometrii zabudowy i wymaganych parametrów pracy.
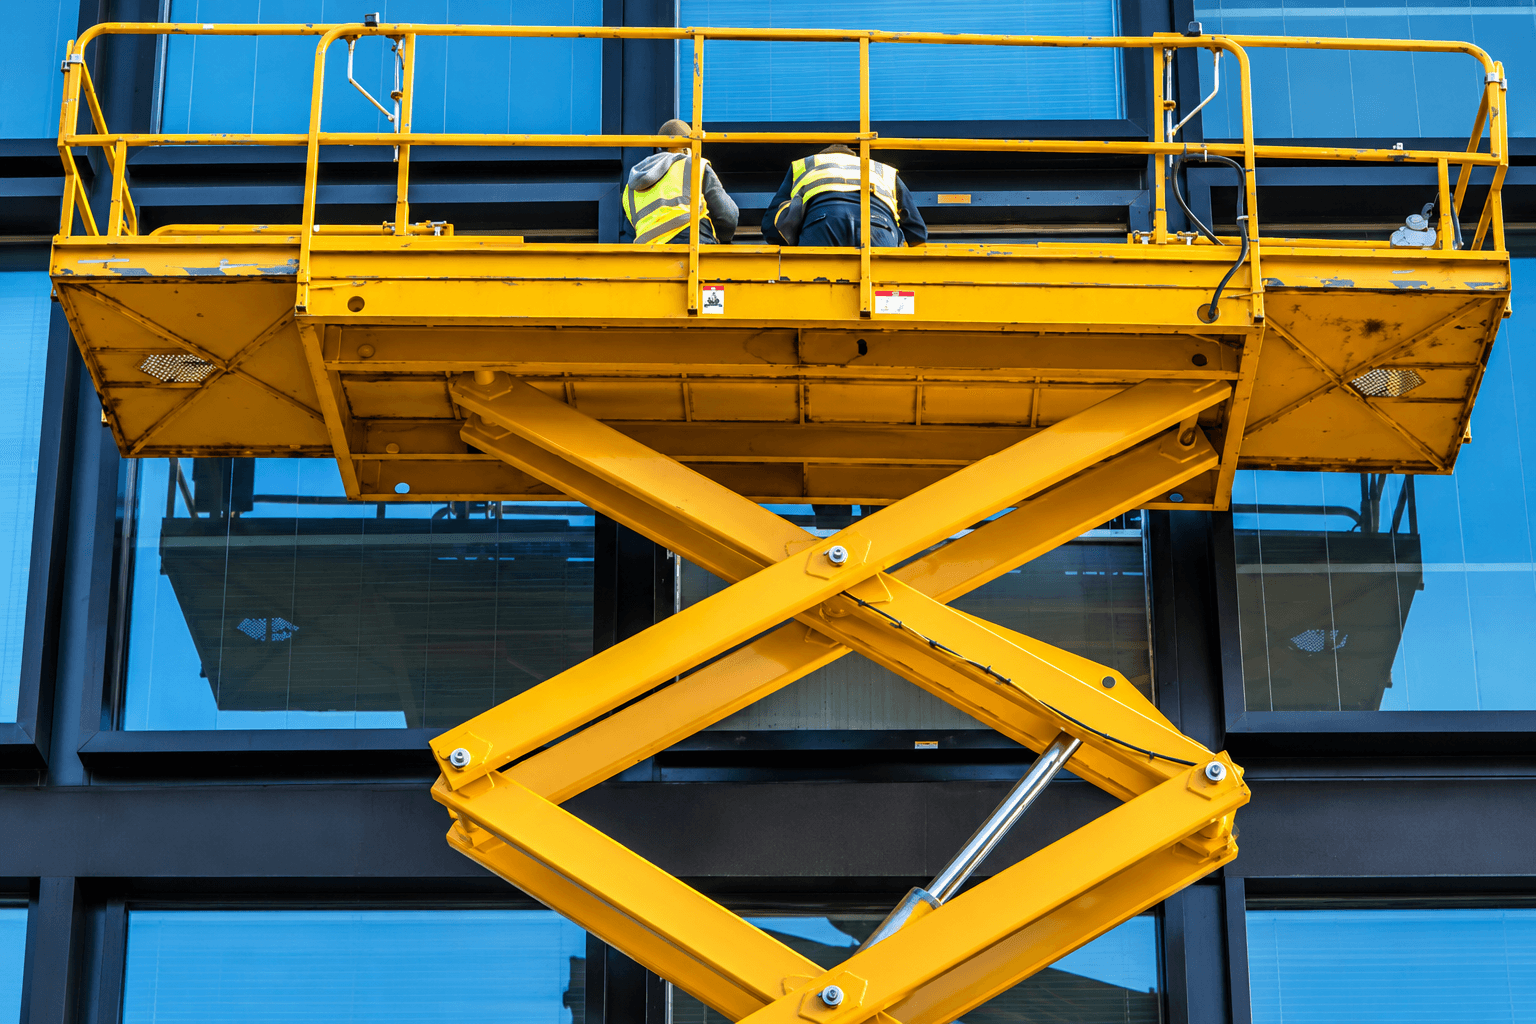
Rys.2 – Przykładowe zastosowanie podnośników śrubowych: podnośnik nożycowy.
Podsumowanie
Realizacja pokazuje, że w systemach przeznaczonych do przemieszczania dużych i ciężkich konstrukcji sama dostępna siła napędu nie jest wystarczająca. Równie istotne są synchronizacja punktów podnoszenia, kontrola położenia oraz zabezpieczenie konstrukcji podczas pracy.
Cztery podnośniki śrubowe Unimec TP306 zostały połączone w jeden mechanicznie zsynchronizowany układ umożliwiający podniesienie ruchomego piętra o 1500 mm przy masie wynoszącej około 2000-2500 kg .
Dzięki temu zabudowa podczas jazdy zachowuje wysokość wymaganą w transporcie drogowym, natomiast po dotarciu na miejsce może zostać rozłożona i zapewnić znacznie większą przestrzeń użytkową.

Rys.3 – Podnośnik śrubowy TP306 Forma S; Ratio.1/30; Skok 1500mm, CSU marki Unimec.
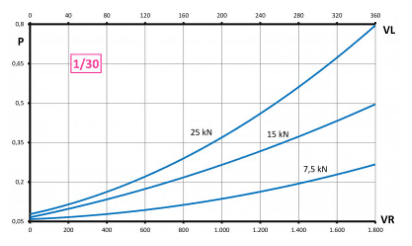
Rys.4 – Parametry pracy: 25kN | Przełożenie 1/30 | Maksymalna prędkość liniowa: 360

Rys.5 – Przekładnia kątowa MRS86 Forma MS15 Konfiguracja m1_Przełożenie 1/1.5; Kołnierz 80B14 marki Unimec.
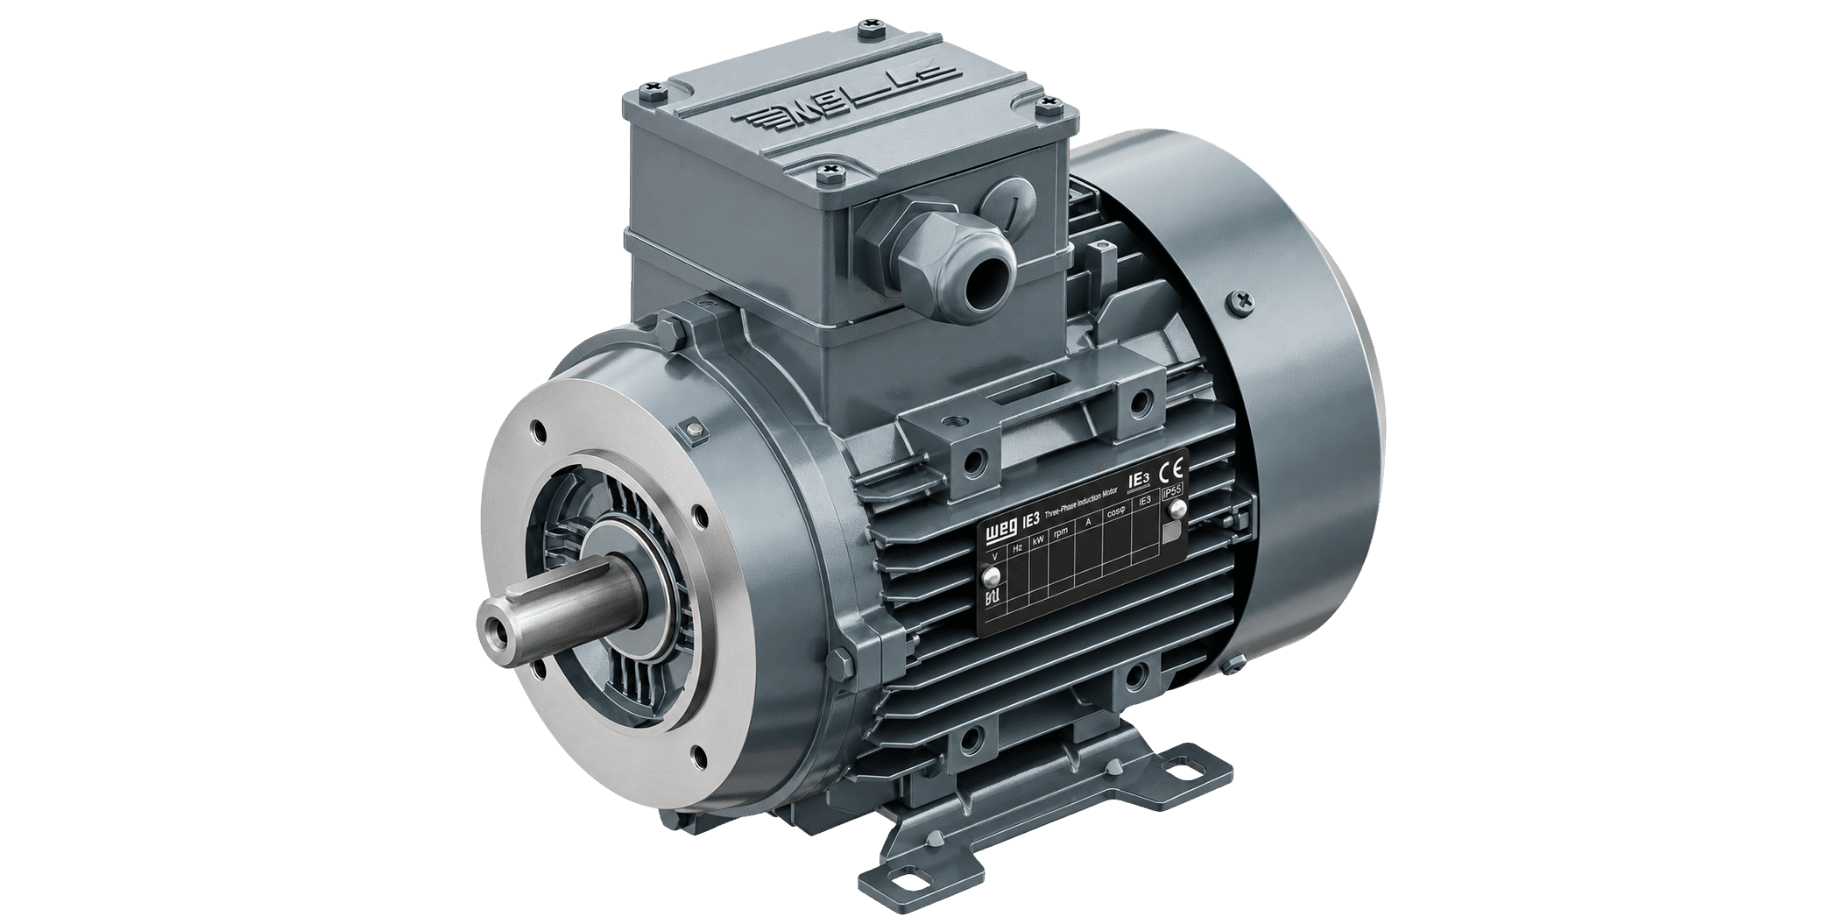
Rys.6 – Silnik 3EL080M4_PC_K1-A marki ELK.
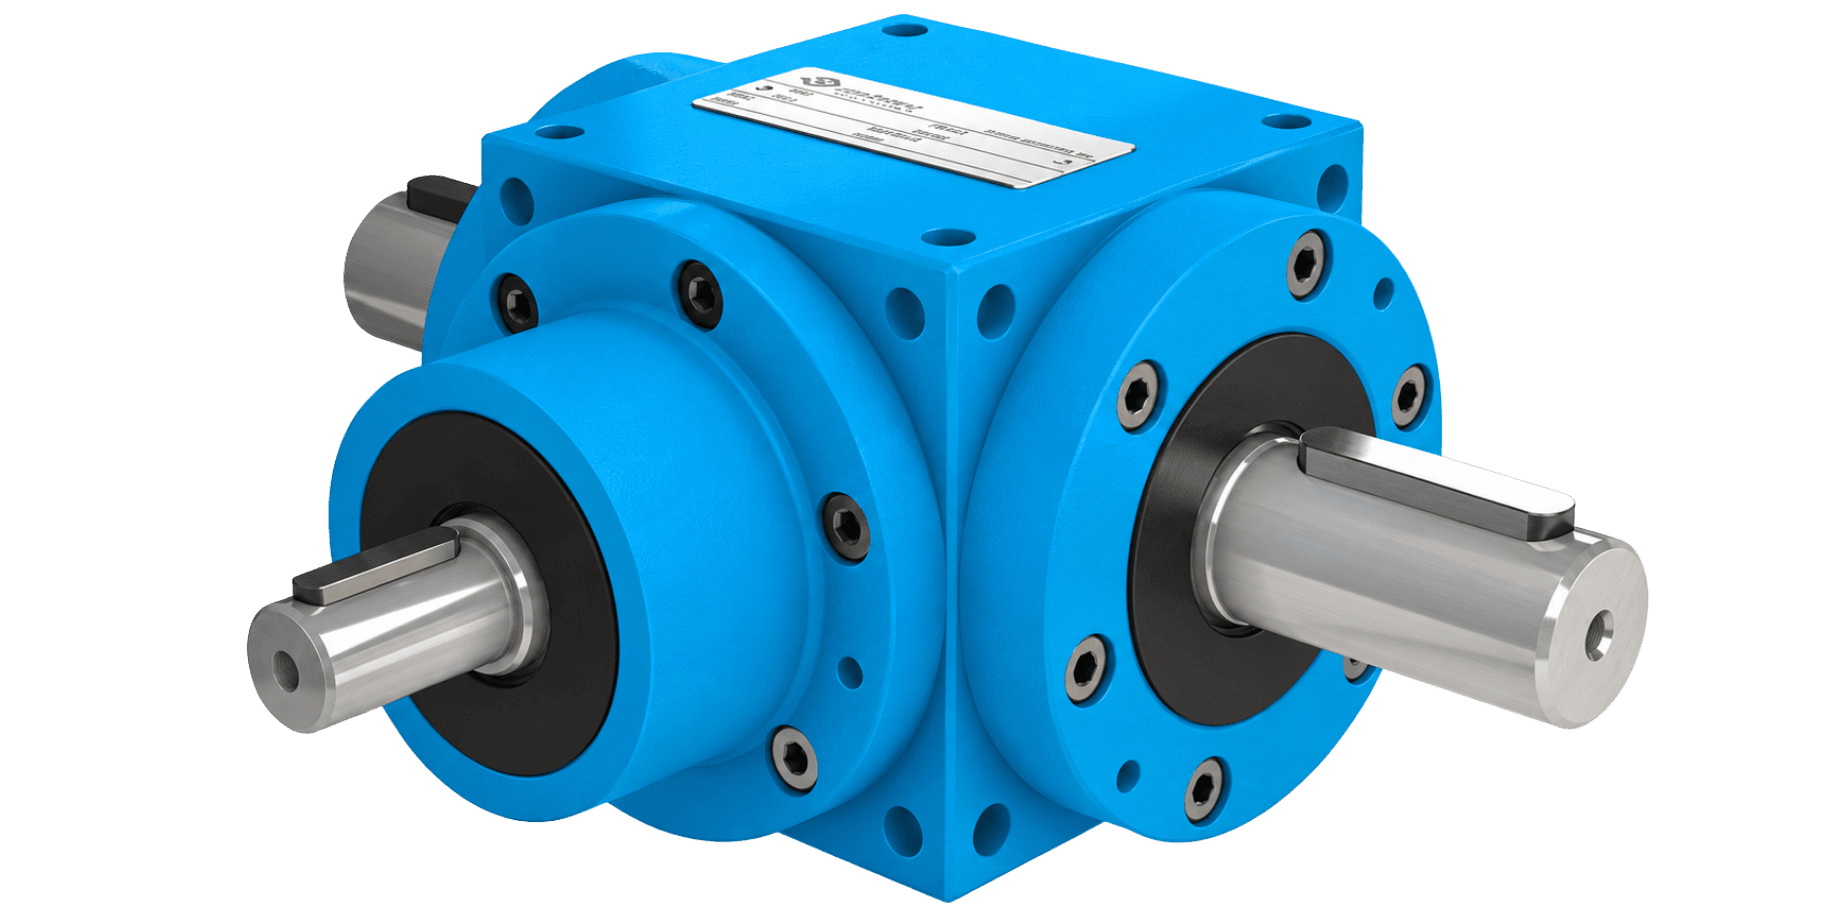
Rys.7 – Przekładnia kątowa RS86 Forma S1, Przełożenie 1/1 marki Unimec.
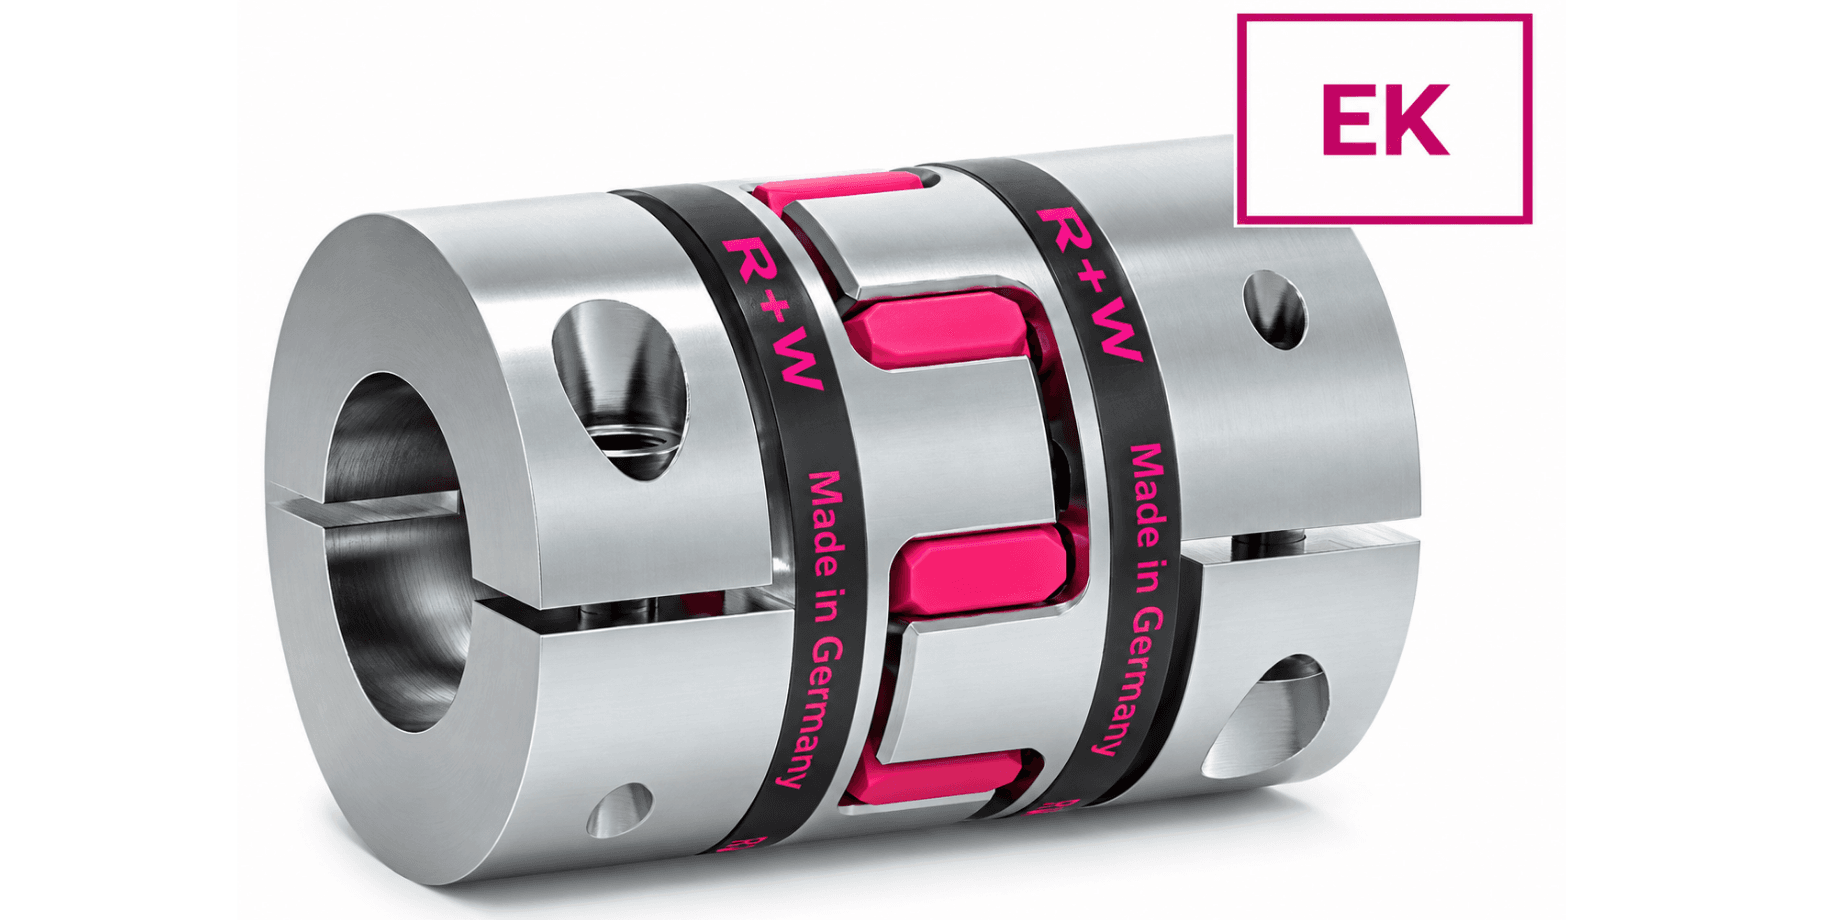
Rys.8 – Sprzęgło elastomerowe EK2/60/78/A/24/20 marki R+W.
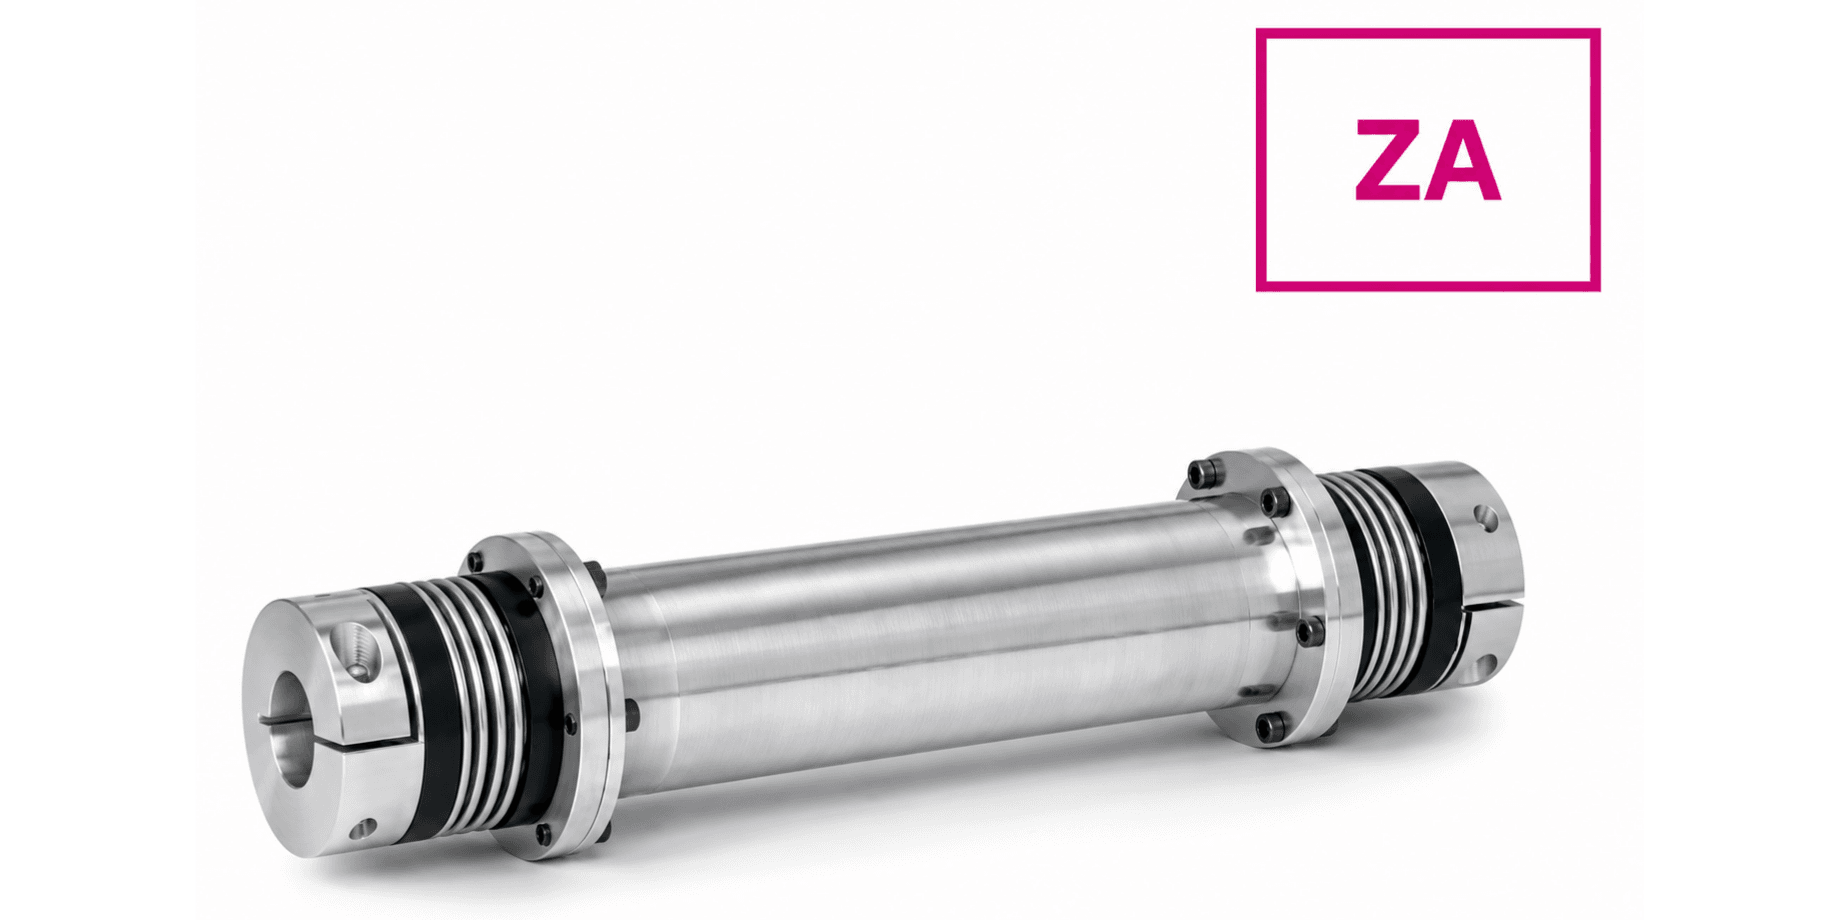
Rys.9 – Wał sprzęgający ZA/60/1765/24/20 marki R+W.
Damian Rzyszczak
Kierownik Działu Mechatroniki
+48 58 762 72 06
+48 608 047 576
drz@bibusmenos.pl