Siłowniki elektryczne Thomson Max Jac w autonomicznej platformie GoFAR
Jak zapewnić autonomicznej platformie mobilnej precyzyjne manewrowanie pomiędzy wąskimi rzędami upraw, a jednocześnie przygotować układ kierowniczy do intensywnej pracy w wymagającym środowisku rolniczym?
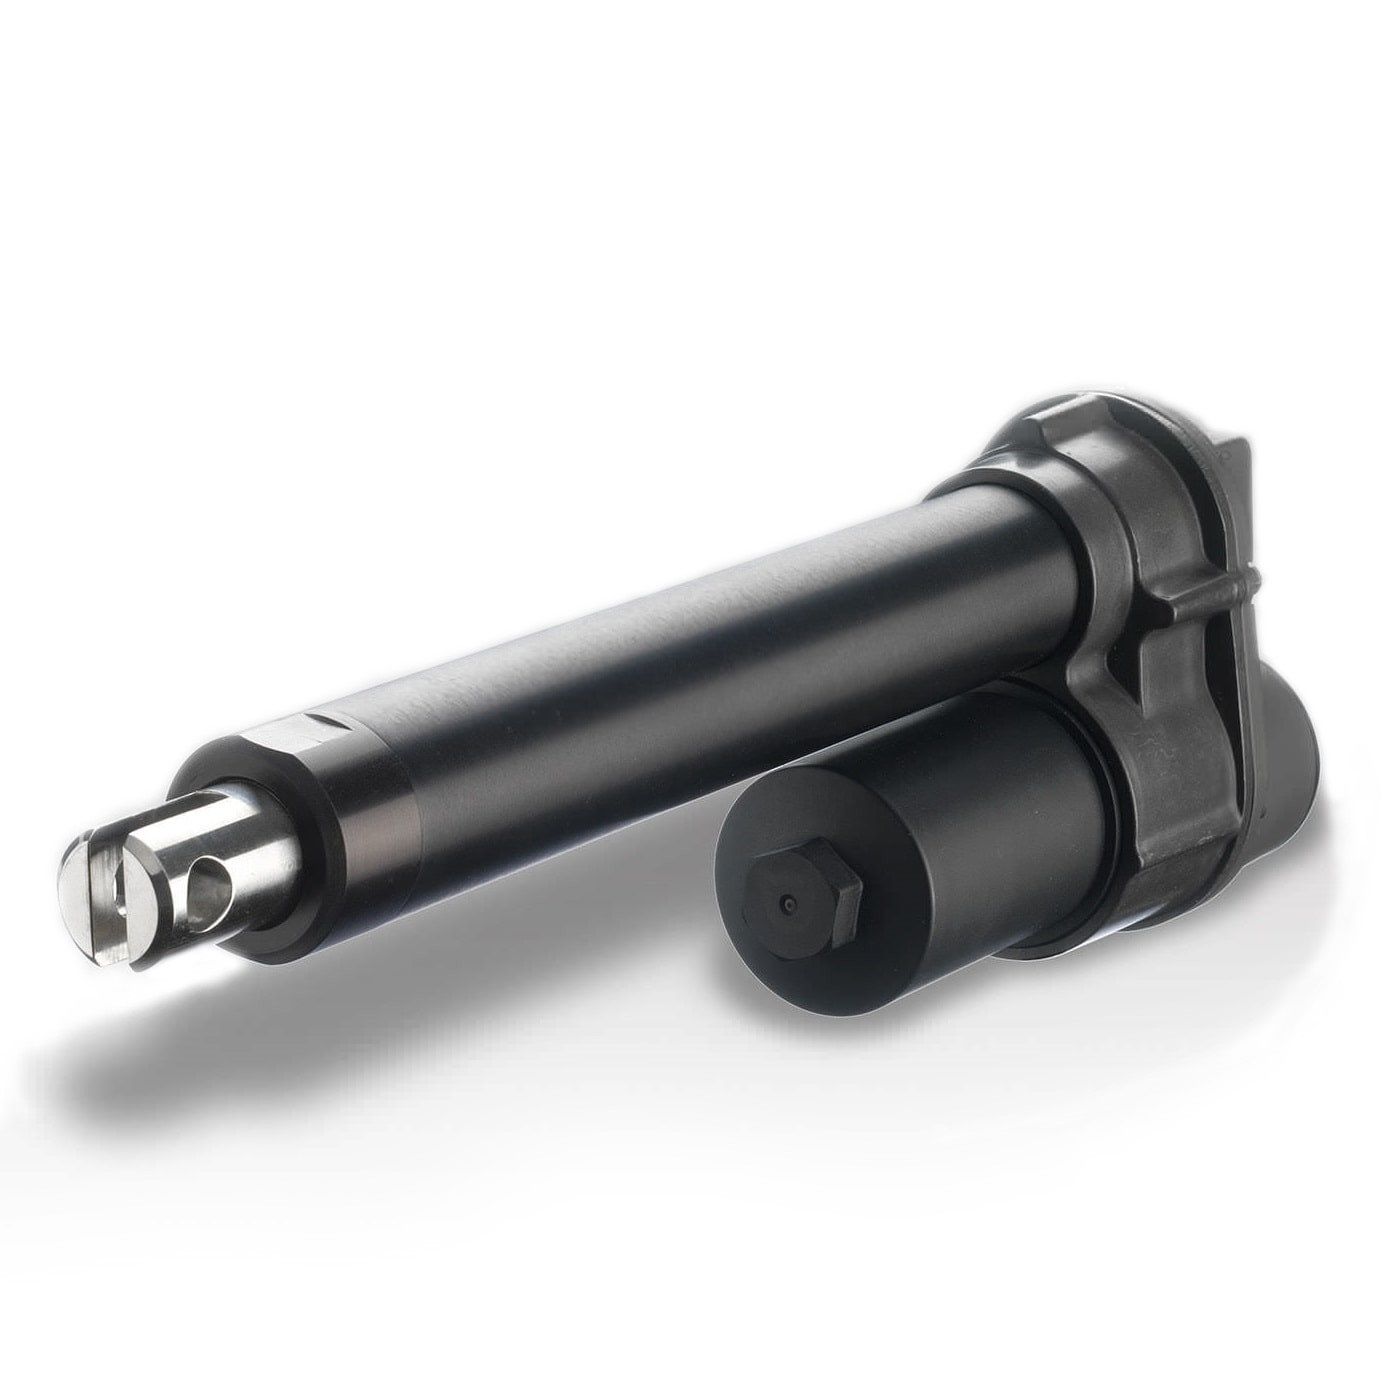
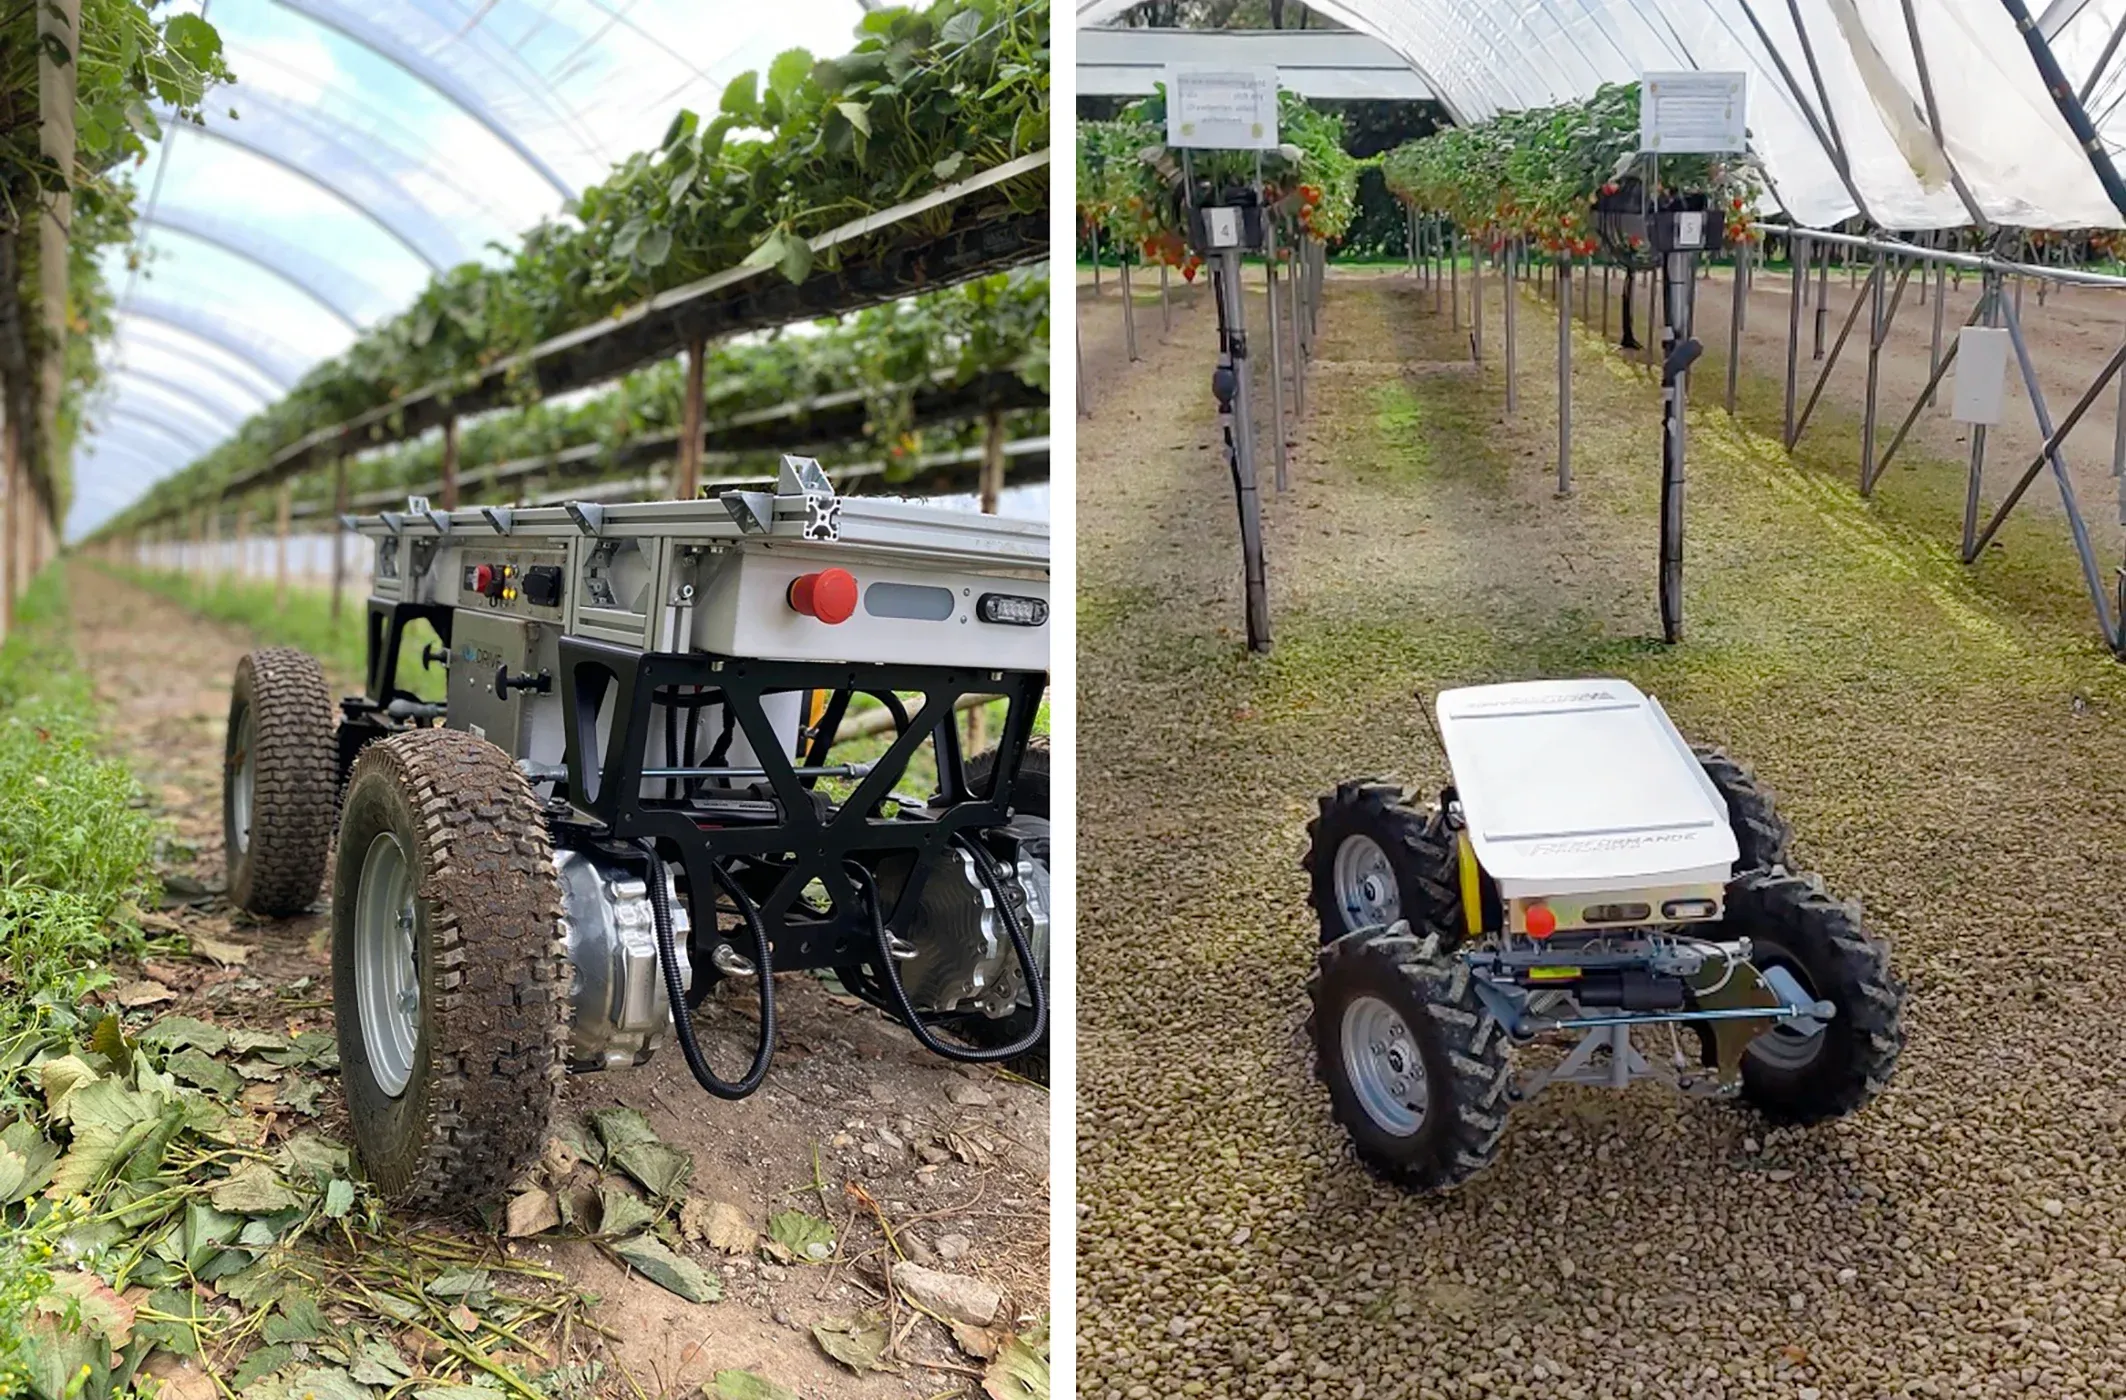
Takie zadanie pojawiło się podczas projektowania platformy OxDrive GoFAR , stworzonej z myślą o automatyzacji transportu owoców miękkich pomiędzy rzędami upraw w tunelach foliowych. Jednym z kluczowych elementów konstrukcji był układ kierowniczy, w którym zastosowano siłowniki elektryczne Thomson Max Jac .
Rozwiązanie umożliwiło połączenie szybkiej reakcji na sygnały systemu nawigacyjnego, kompaktowej konstrukcji oraz wysokiej odporności na wodę, pył i substancje występujące w środowisku rolniczym.
Przedmiot realizacji
Projekt dotyczył opracowania układu kierowniczego autonomicznej platformy OxDrive GoFAR, przeznaczonej początkowo do transportu tac ze zebranymi owocami jagodowymi.
Duży globalny producent owoców jagodowych poszukiwał sposobu na zautomatyzowanie transportu pomiędzy kolejnymi tunelami foliowymi. Celem było odciążenie pracowników od konieczności odwożenia zebranych owoców, dzięki czemu więcej czasu mogli przeznaczyć bezpośrednio na zbiór.
Platforma miała poruszać się autonomicznie. System nawigacyjny i czujniki odpowiadały za określanie trasy przejazdu oraz wymaganych kątów skrętu kół, dlatego zastosowane elementy wykonawcze musiały szybko i precyzyjnie reagować na przekazywane polecenia.
Partner wdrożenia
Za opracowanie i budowę platformy GoFAR odpowiadała brytyjska firma OxDrive, specjalizująca się w elektrycznych układach napędowych.
OxDrive zaprojektował platformę integrującą m.in. czujniki optyczne, silniki, przekładnie oraz układy sterowania. Po stronie klienta pozostawały rozwiązania związane z robotyką, planowaniem tras i sterowaniem wykorzystującym sztuczną inteligencję.
Jednym z elementów wymagających odpowiedniego doboru był siłownik odpowiedzialny za sterowanie osiami pojazdu.
Wymagania wdrożenia
GoFAR musi poruszać się pomiędzy rzędami upraw i wykonywać bardzo ciasne manewry. Oznacza to, że siłownik układu kierowniczego powinien nie tylko zapewniać odpowiedni ruch osi, ale przede wszystkim szybko reagować na sygnały generowane przez system nawigacyjny.
Najważniejsze wymagania obejmowały:
- szybką reakcję na polecenia układu sterowania,
- wysoki cykl pracy i możliwość działania przy obciążeniach szczytowych,
- możliwość pracy 24 godziny na dobę, 7 dni w tygodniu,
- kompaktowe wymiary pozwalające na montaż w ograniczonej przestrzeni podwozia,
- możliwość współpracy z zasilaniem 12 V DC,
- odporność na wymagające warunki terenowe,
- łatwą integrację z elektroniką platformy,
- dostęp do danych wspierających diagnostykę i rozwiązywanie problemów.
Szczególne znaczenie miała również prędkość działania. Szybkość skrętu kół wpływa bezpośrednio na prędkość poruszania się platformy, a tym samym na wydajność całego procesu transportowego.
Ważnym wymaganiem była także czystość rozwiązania. Platforma pracuje w bezpośrednim otoczeniu produktów spożywczych, dlatego już na wczesnym etapie projektu wykluczono zastosowanie hydrauliki. Ewentualny wyciek płynu hydraulicznego mógłby doprowadzić do zanieczyszczenia gruntu i utraty części upraw.
Nasze rozwiązanie
Po analizie dostępnych rozwiązań w platformie zastosowano siłowniki elektryczne Thomson Max Jac.
Wybrano wersję zasilaną napięciem 12 V DC i wyposażoną w śrubę kulową . W tej aplikacji szczególnie istotna była wysoka prędkość działania, niezbędna do sprawnego i dynamicznego sterowania kołami platformy.
Max Jac został zaprojektowany do pracy w wymagających warunkach środowiskowych. Stopień ochrony IP66/IP69K zapewnia odporność na działanie wody i pyłu, a konstrukcja jest przystosowana również do kontaktu z substancjami występującymi w środowisku rolniczym, takimi jak nawozy, oleje, smary czy środki czyszczące.
Zakres temperatur pracy wynosi od -40 do 85°C . Konstrukcja siłownika umożliwia także jego mycie bez konieczności stosowania dodatkowych mieszków lub innych elementów ochronnych.
Efekty i korzyści
Zastosowanie siłowników Thomson Max Jac pozwoliło stworzyć kompaktowy układ kierowniczy przystosowany do autonomicznej pracy platformy w wymagającym środowisku.
Najważniejsze korzyści rozwiązania to:
- precyzyjne sterowanie przednią i tylną osią pojazdu,
- szybka reakcja na sygnały systemu nawigacyjnego,
- możliwość wykonywania bardzo ciasnych skrętów,
- możliwość przemieszczania się po przekątnej w sposób zbliżony do tzw. chodu kraba,
- wysoka odporność na wymagające warunki środowiskowe,
- brak instalacji hydraulicznej i ryzyka wycieku płynu,
- możliwość pracy w intensywnym cyklu,
- integracja z elektroniką sterującą platformy,
- dostęp do danych operacyjnych wspierających diagnostykę.
W praktyce siłowniki stały się jednym z istotnych elementów całego systemu sterowania, pozwalając platformie sprawnie poruszać się i manewrować pomiędzy rzędami upraw.
Jak działa układ kierowniczy GoFAR?
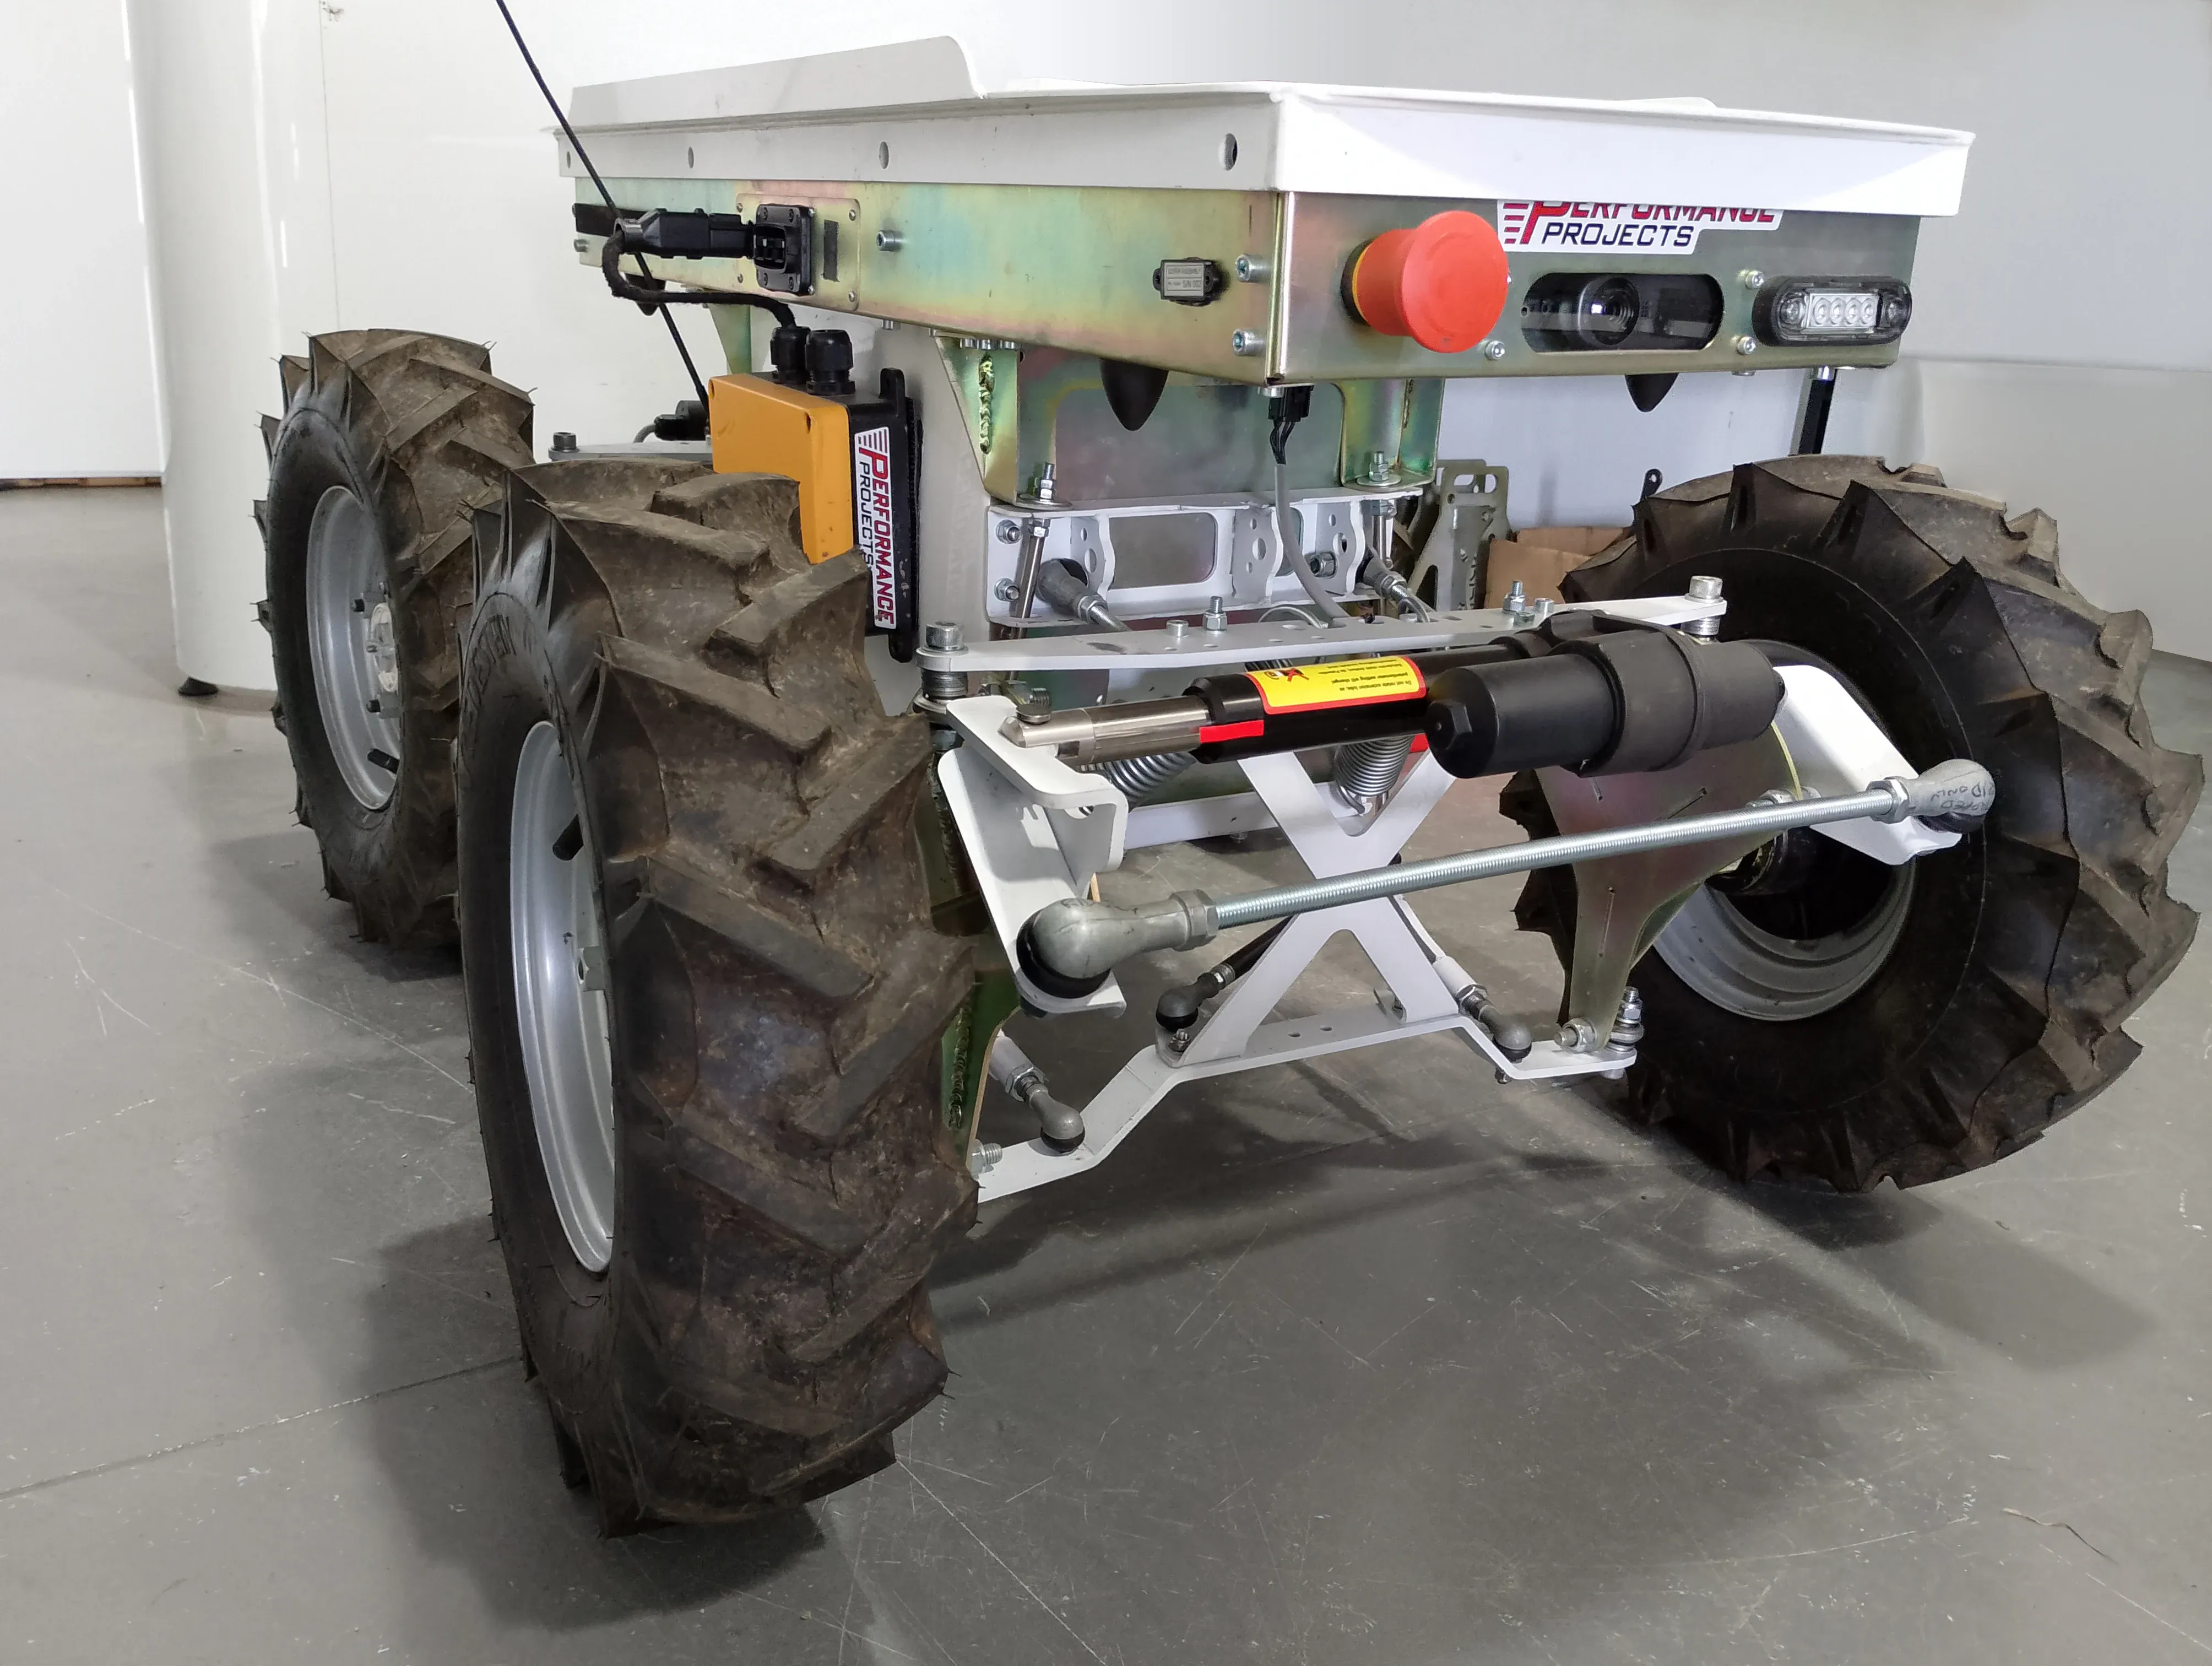
W wielu autonomicznych platformach mobilnych każde z czterech kół może posiadać własny siłownik i niezależny układ sterowania. Zapewnia to dużą swobodę ruchu, ale jednocześnie zwiększa złożoność konstrukcji i jej koszt.
W GoFAR zastosowano prostsze rozwiązanie – jeden siłownik odpowiada za niezależne sterowanie każdą osią. Przednie koła mogą skręcać w jednym kierunku, a tylne w przeciwnym. Pozwala to znacząco zmniejszyć promień skrętu i wykonywać ciasne manewry pomiędzy rzędami roślin.
Możliwe jest również ustawienie obu zestawów kół pod odpowiednim kątem i przemieszczanie platformy po przekątnej, w sposób zbliżony do chodu kraba. Funkcja ta może być wykorzystywana np. podczas oddalania się od ściany tunelu foliowego lub rzędu upraw.
System nawigacyjny wykorzystuje informacje dostarczane przez czujniki do określenia trasy oraz wymaganego kąta skrętu kół. Następnie odpowiedni sygnał przekazywany jest do siłownika poprzez mostek H, który steruje kierunkiem oraz prędkością jego ruchu.
Diagnostyka jako część systemu sterowania
W autonomicznej maszynie możliwość sterowania siłownikiem jest tylko jednym z elementów całego układu. Równie istotny jest dostęp do informacji o jego rzeczywistej pracy.
Podczas wcześniejszych testów OxDrive wykorzystywał inne rozwiązanie, które nie zapewniało wystarczającego dostępu do danych operacyjnych. W przypadku pojawienia się nieoczekiwanego zachowania systemu utrudniało to określenie jego przyczyny.
Zastosowanie Thomson Max Jac umożliwiło zarówno integrację z układem sterowania GoFAR, jak i rejestrowanie danych dotyczących pracy systemu. Informacje te mogą być wykorzystywane podczas diagnostyki oraz rozwiązywania problemów.
W przypadku autonomicznych maszyn, w których wiele podzespołów współpracuje ze sobą w ramach jednego systemu, dostęp do takich danych ułatwia zarówno uruchomienie platformy, jak i jej późniejszą eksploatację.
Platforma przygotowana do różnych zastosowań
GoFAR został opracowany początkowo z myślą o transporcie owoców miękkich, jednak jego konstrukcja pozwala na dostosowanie platformy również do innych zadań.
Obecny model może pracować jako jednostka zdalnie sterowana i obsługuje Robot Operating System (ROS). Wykorzystanie standardowych protokołów sieciowych ułatwia integrację z systemami innych producentów, również rozwiązaniami wykorzystującymi sztuczną inteligencję.
Platforma może współpracować m.in. z ramionami robotycznymi, zautomatyzowanymi narzędziami przeznaczonymi do zbioru oraz innymi urządzeniami.
Dzięki temu podobna koncepcja może znaleźć zastosowanie nie tylko w agrotechnologii, ale również w budownictwie, leśnictwie oraz logistyce magazynowej.
Podsumowanie
Projekt GoFAR pokazuje, jak istotny w autonomicznej platformie mobilnej jest odpowiedni dobór elementów wykonawczych układu kierowniczego. W tej aplikacji siłownik musiał łączyć szybką reakcję, kompaktową konstrukcję, wysoką wytrzymałość oraz odporność na trudne warunki środowiskowe.
Zastosowanie Thomson Max Jac pozwoliło uzyskać układ umożliwiający precyzyjne sterowanie przednią i tylną osią, wykonywanie bardzo ciasnych manewrów oraz współpracę z zaawansowanym systemem nawigacyjnym.
Jednocześnie zastosowanie rozwiązania elektromechanicznego pozwoliło zrezygnować z hydrauliki i związanego z nią ryzyka wycieku płynu, co ma szczególne znaczenie w maszynie pracującej bezpośrednio w środowisku produkcji żywności.